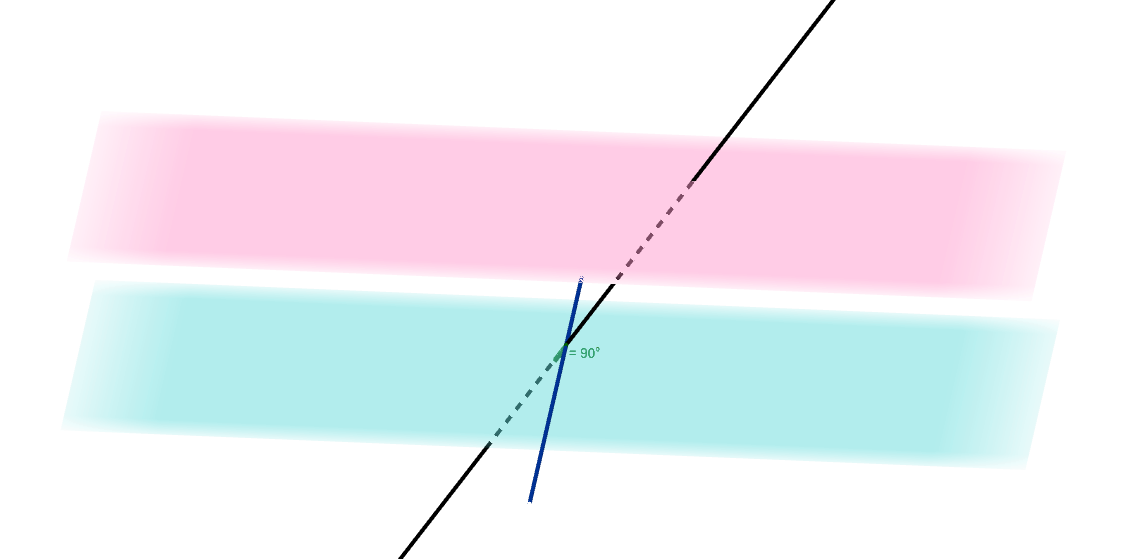
Vemos cómo determinar alguna recta del espacio con la condición de ser
paralela a un plano y cortar perpendicularmente a otra. El fichero
LyX/pythontex permite resolver este tipo de ejercicios para distintos
valores de entrada. Los datos para resolver los problemas se pueden
introducir de forma manual o de forma aleatoria. Se usa el módulo
Geometry de sympy .
Lo único que tendremos que adecuar en el fichero es:
# Podemos trabajar con dos opciones:
# m --> Datos manuales.
# a --> Datos aleatorios a partir de puntos (con coordenadas enteras) del espacio.
# Si no ponemos que opción es "m" siempre se hace con datos aleatorios.
opcion = ''

# VALORES PARA LOS DATOS MANUALES
# Plano Pi, a partir de su vector normal y un punto
np = Point3D(1,0,1)
Pp = Point3D(1,0,1)

# Recta s definida por dos puntos
P1s = Point3D(-1,1,1)
P2s = Point3D(0,0,2)

# VALORES PARA LOS DATOS ALEATORIOS
# Valores mínimos y máximos para las coordenadas aleatorias enteras de los puntos.
vm = -5
vM = 5
tal cuál está por defecto, obtenemos un ejercicio con datos aleatorios.
Un ejemplo de ejercicio obtenido de esa forma se muestra a continuación:
Ejercicio
Calcular alguna recta que sea paralela al plano de ecuación
π ≡ 33 x − 9 y − 12 z − 87 = 0 \pi\equiv33x-9y-12z-87=0 π ≡ 33 x − 9 y − 12 z − 87 = 0 s ≡ { y − 5 = 0 3 x + 4 z − 8 = 0 s\equiv\begin{cases}
y-5 & =0\\
3x+4z-8 & =0
\end{cases} s ≡ { y − 5 3 x + 4 z − 8 = 0 = 0
Solución
Se puede resolver de varias formas. Optaré por una que se basa en
tener en cuenta que nuestra recta r r r
Está contenida en el plano paralelo al plano π \pi π π 0 ≡ 33 x − 9 y − 12 z = 0 \pi_{0}\equiv33x-9y-12z=0 π 0 ≡ 33 x − 9 y − 12 z = 0 π \pi π r ∣ ∣ π r\ || \pi r ∣∣ π
r ∈ π 0 ⇒ r\in\pi_{0}\Rightarrow r ∈ π 0 ⇒ π 0 \pi_{0} π 0 n ⃗ π \vec{n}_{\pi} n π π \pi π r r r u ⃗ r \vec{u}_{r} u r
Como r ⊥ s ⇒ u ⃗ r ⊥ u ⃗ s r\perp s\,\Rightarrow\vec{u}_{r}\perp\vec{u}_{s} r ⊥ s ⇒ u r ⊥ u s
De las dos cuestiones anteriores podemos deducir que
u ⃗ r = u ⃗ s × n ⃗ π \vec{u}_{r}=\vec{u}_{s}\times\vec{n}_{\pi} u r = u s × n π
Sea P P P r r r s ⇒ s\,\Rightarrow s ⇒ { P ∈ r P ∈ s ⇒ { P ∈ π 0 P ∈ s ⇒ P \begin{cases}
P & \in r\\
P & \in s
\end{cases}\Rightarrow\begin{cases}
P & \in\pi_{0}\\
P & \in s
\end{cases}\Rightarrow\,P { P P ∈ r ∈ s ⇒ { P P ∈ π 0 ∈ s ⇒ P s s s π 0 \pi_{0} π 0
A partir de lo anterior, calculemos :
Normal al plano π \pi π n ⃗ π ≡ ( 33 , − 9 , − 12 ) ≡ ( 11 , − 3 , − 4 ) \vec{n}_{\pi}\equiv\left(33,\ -9,\ -12\right)\equiv\left(11,\ -3,\ -4\right) n π ≡ ( 33 , − 9 , − 12 ) ≡ ( 11 , − 3 , − 4 )
Director de la recta s s s
Introduciendo parámetros en la ecuación de la recta s s s
s ≡ { y − 5 = 0 3 x + 4 z − 8 = 0 ⇒ { x = 8 u − 4 y = 5 z = 5 − 6 u ⇒ u s ⃗ ≡ ( 8 , 0 , − 6 ) ≡ ( 4 , 0 , − 3 ) s\equiv\begin{cases}
y-5 & =0\\
3x+4z-8 & =0
\end{cases}\Rightarrow\left\{ \begin{array}{ccc}
x & = & 8u-4\\
y & = & 5\\
z & = & 5-6u
\end{array}\right.\Rightarrow\vec{u_{s}}\equiv\left(8,\ 0,\ -6\right)\equiv\left(4,\ 0,\ -3\right) s ≡ { y − 5 3 x + 4 z − 8 = 0 = 0 ⇒ ⎩ ⎨ ⎧ x y z = = = 8 u − 4 5 5 − 6 u ⇒ u s ≡ ( 8 , 0 , − 6 ) ≡ ( 4 , 0 , − 3 ) También lo podemos obtener a partir del producto vectorial de
los vectores normales a los planos que determinan la recta
s s s
s ≡ { y − 5 = 0 3 x + 4 z − 8 = 0 ⇒ { n ⃗ 1 = ( 0 , 1 , 0 ) n ⃗ 2 = ( 3 , 0 , 4 ) s\equiv\begin{cases}
y-5 & =0\\
3x+4z-8 & =0
\end{cases}\Rightarrow\left\{ \begin{array}{ccc}
\vec{n}_{1} & = & \left(0,\ 1,\ 0\right)\\
\vec{n}_{2} & = & \left(3,\ 0,\ 4\right)
\end{array}\right. s ≡ { y − 5 3 x + 4 z − 8 = 0 = 0 ⇒ { n 1 n 2 = = ( 0 , 1 , 0 ) ( 3 , 0 , 4 )
u ⃗ s ≡ n ⃗ 1 × n ⃗ 2 = ( ∣ 1 0 0 4 ∣ , − ∣ 0 0 3 4 ∣ , ∣ 0 1 3 0 ∣ ) = ( 4 , 0 , − 3 ) \vec{u}_{s}\equiv\vec{n}_{1}\times\vec{n}_{2}=\left(\left|\begin{array}{cc}
1 & 0\\
0 & 4
\end{array}\right|,-\left|\begin{array}{cc}
0 & 0\\
3 & 4
\end{array}\right|,\left|\begin{array}{cc}
0 & 1\\
3 & 0
\end{array}\right|\right)=\left(4,\ 0,\ -3\right) u s ≡ n 1 × n 2 = ( 1 0 0 4 , − 0 3 0 4 , 0 3 1 0 ) = ( 4 , 0 , − 3 )
Vector director de la recta r r r
u ⃗ r = u ⃗ s × n ⃗ π = ( ∣ 0 − 3 − 3 − 4 ∣ , − ∣ 4 − 3 11 − 4 ∣ , ∣ 4 0 11 − 3 ∣ ) = ( − 54 , − 102 , − 72 ) ≡ ( − 9 , − 17 , − 12 ) \vec{u}_{r}=\vec{u}_{s}\times\vec{n}_{\pi}=\left(\left|\begin{array}{cc}
0 & -3\\
-3 & -4
\end{array}\right|,-\left|\begin{array}{cc}
4 & -3\\
11 & -4
\end{array}\right|,\left|\begin{array}{cc}
4 & 0\\
11 & -3
\end{array}\right|\right)=\left(-54,\ -102,\ -72\right)\equiv\left(-9,\ -17,\ -12\right) u r = u s × n π = ( 0 − 3 − 3 − 4 , − 4 11 − 3 − 4 , 4 11 0 − 3 ) = ( − 54 , − 102 , − 72 ) ≡ ( − 9 , − 17 , − 12 )
Punto P P P
Si hemos optado por hallar las ecuaciones paramétricas de
s s s P P P π o ≡ 33 x − 9 y − 12 z = 0 \pi_{o}\equiv33x-9y-12z=0 π o ≡ 33 x − 9 y − 12 z = 0
( 33 ) ⋅ ( 8 u − 4 ) + ( − 9 ) ⋅ ( 5 ) + ( − 12 ) ⋅ ( 5 − 6 u ) = 0 \left(33\right)\cdot\left(8u-4\right)+\left(-9\right)\cdot\left(5\right)+\left(-12\right)\cdot\left(5-6u\right)=0 ( 33 ) ⋅ ( 8 u − 4 ) + ( − 9 ) ⋅ ( 5 ) + ( − 12 ) ⋅ ( 5 − 6 u ) = 0 ⇒ 336 u − 237 = 0 ⇒ u = 79 112 \Rightarrow336u-237=0\Rightarrow u=\frac{79}{112} ⇒ 336 u − 237 = 0 ⇒ u = 112 79 el punto P P P s s s
P { x = − 4 + 8 ⋅ 79 112 y = 5 z = 5 − 6 ⋅ 79 112 ⇒ { x = 23 14 y = 5 z = 43 56 P\left\{ \begin{array}{ccc}
x & = & -4+8\cdot\frac{79}{112}\\
y & = & 5\\
z & = & 5-6\cdot\frac{79}{112}
\end{array}\right.\Rightarrow\left\{ \begin{array}{ccc}
x & = & \frac{23}{14}\\
y & = & 5\\
z & = & \frac{43}{56}
\end{array}\right. P ⎩ ⎨ ⎧ x y z = = = − 4 + 8 ⋅ 112 79 5 5 − 6 ⋅ 112 79 ⇒ ⎩ ⎨ ⎧ x y z = = = 14 23 5 56 43 Resolvemos el sistema para hallar el punto de intersección de
la recta s s s π o \pi_{o} π o
{ y − 5 = 0 3 x + 4 z − 8 = 0 33 x − 9 y − 12 z = 0 \begin{cases}
y-5 & =0\\
3x+4z-8 & =0\\
33x-9y-12z & =0
\end{cases} ⎩ ⎨ ⎧ y − 5 3 x + 4 z − 8 33 x − 9 y − 12 z = 0 = 0 = 0 El sistema, en forma matricial A ⋅ X = B A\cdot X=B A ⋅ X = B
( 0 1 0 3 0 4 33 − 9 − 12 ) ⋅ ( x y z ) = ( 5 8 0 ) \left(\begin{matrix}0 & 1 & 0\\
3 & 0 & 4\\
33 & -9 & -12
\end{matrix}\right)\cdot\left(\begin{matrix}x\\
y\\
z
\end{matrix}\right)=\left(\begin{matrix}5\\
8\\
0
\end{matrix}\right) 0 3 33 1 0 − 9 0 4 − 12 ⋅ x y z = 5 8 0 Calculemos el determinante de A A A
∣ A ∣ = ∣ 0 1 0 3 0 4 33 − 9 − 12 ∣ = \left|A\right|=\begin{vmatrix}0 & 1 & 0\\
3 & 0 & 4\\
33 & -9 & -12
\end{vmatrix}= ∣ A ∣ = 0 3 33 1 0 − 9 0 4 − 12 = ∣ 0 1 0 3 0 4 33 − 9 − 12 ∣ 0 1 0 3 0 4 \begin{array}{c}
\begin{vmatrix}0 & 1 & 0\\
3 & 0 & 4\\
33 & -9 & -12
\end{vmatrix}\\
\textcolor{cyan}{\begin{array}{ccc}
0 & 1 & 0\\
3 & 0 & 4
\end{array}}
\end{array} 0 3 33 1 0 − 9 0 4 − 12 0 3 1 0 0 4
= [ 0 ⋅ 0 ( − 12 ) + 3 ( − 9 ) 0 + 33 ⋅ 1 ⋅ 4 ] − [ 0 ⋅ 0 ⋅ 33 + 4 ( − 9 ) 0 + ( − 12 ) 1 ⋅ 3 ] =\left[0\cdot0\left(-12\right)+3\left(-9\right)0+33\cdot1\cdot4\right]-\left[0\cdot0\cdot33+4\left(-9\right)0+\left(-12\right)1\cdot3\right] = [ 0 ⋅ 0 ( − 12 ) + 3 ( − 9 ) 0 + 33 ⋅ 1 ⋅ 4 ] − [ 0 ⋅ 0 ⋅ 33 + 4 ( − 9 ) 0 + ( − 12 ) 1 ⋅ 3 ] = ( 132 ) − ( − 36 ) = 168 =\left(132\right)-\left(-36\right)=168 = ( 132 ) − ( − 36 ) = 168 Como
∣ A ∣ ≠ 0 ⇒ R a n g o ( A ) = R a n g o ( A ∗ ) = 3 \left|A\right|\mathrel{\char`≠}0\Rightarrow Rango(A)=Rango(A^{*})=3 ∣ A ∣ ≠ 0 ⇒ R an g o ( A ) = R an g o ( A ∗ ) = 3 SCD (tiene una sola solución). Si hallamos la
solución por Cramer:
∣ A x ∣ = ∣ 5 1 0 8 0 4 0 − 9 − 12 ∣ = \left|A_{x}\right|=\begin{vmatrix}5 & 1 & 0\\
8 & 0 & 4\\
0 & -9 & -12
\end{vmatrix}= ∣ A x ∣ = 5 8 0 1 0 − 9 0 4 − 12 = ∣ 5 1 0 8 0 4 0 − 9 − 12 ∣ 5 1 0 8 0 4 \begin{array}{c}
\begin{vmatrix}5 & 1 & 0\\
8 & 0 & 4\\
0 & -9 & -12
\end{vmatrix}\\
\textcolor{cyan}{\begin{array}{ccc}
5 & 1 & 0\\
8 & 0 & 4
\end{array}}
\end{array} 5 8 0 1 0 − 9 0 4 − 12 5 8 1 0 0 4
= [ 5 ⋅ 0 ( − 12 ) + 8 ( − 9 ) 0 + 0 ⋅ 1 ⋅ 4 ] − [ 0 ⋅ 0 ⋅ 0 + 4 ( − 9 ) 5 + ( − 12 ) 1 ⋅ 8 ] =\left[5\cdot0\left(-12\right)+8\left(-9\right)0+0\cdot1\cdot4\right]-\left[0\cdot0\cdot0+4\left(-9\right)5+\left(-12\right)1\cdot8\right] = [ 5 ⋅ 0 ( − 12 ) + 8 ( − 9 ) 0 + 0 ⋅ 1 ⋅ 4 ] − [ 0 ⋅ 0 ⋅ 0 + 4 ( − 9 ) 5 + ( − 12 ) 1 ⋅ 8 ] = ( 0 ) − ( − 276 ) = 276 =\left(0\right)-\left(-276\right)=276 = ( 0 ) − ( − 276 ) = 276 ⇒ x = ∣ 5 1 0 8 0 4 0 − 9 − 12 ∣ 168 = 276 168 = 23 14 \Rightarrow x=\dfrac{\begin{vmatrix}5 & 1 & 0\\
8 & 0 & 4\\
0 & -9 & -12
\end{vmatrix}}{168}=\dfrac{276}{168}=\frac{23}{14} ⇒ x = 168 5 8 0 1 0 − 9 0 4 − 12 = 168 276 = 14 23
∣ A y ∣ = ∣ 0 5 0 3 8 4 33 0 − 12 ∣ = \left|A_{y}\right|=\begin{vmatrix}0 & 5 & 0\\
3 & 8 & 4\\
33 & 0 & -12
\end{vmatrix}= ∣ A y ∣ = 0 3 33 5 8 0 0 4 − 12 = ∣ 0 5 0 3 8 4 33 0 − 12 ∣ 0 5 0 3 8 4 \begin{array}{c}
\begin{vmatrix}0 & 5 & 0\\
3 & 8 & 4\\
33 & 0 & -12
\end{vmatrix}\\
\textcolor{cyan}{\begin{array}{ccc}
0 & 5 & 0\\
3 & 8 & 4
\end{array}}
\end{array} 0 3 33 5 8 0 0 4 − 12 0 3 5 8 0 4
= [ 0 ⋅ 8 ( − 12 ) + 3 ⋅ 0 ⋅ 0 + 33 ⋅ 5 ⋅ 4 ] − [ 0 ⋅ 8 ⋅ 33 + 4 ⋅ 0 ⋅ 0 + ( − 12 ) 5 ⋅ 3 ] =\left[0\cdot8\left(-12\right)+3\cdot0\cdot0+33\cdot5\cdot4\right]-\left[0\cdot8\cdot33+4\cdot0\cdot0+\left(-12\right)5\cdot3\right] = [ 0 ⋅ 8 ( − 12 ) + 3 ⋅ 0 ⋅ 0 + 33 ⋅ 5 ⋅ 4 ] − [ 0 ⋅ 8 ⋅ 33 + 4 ⋅ 0 ⋅ 0 + ( − 12 ) 5 ⋅ 3 ] = ( 660 ) − ( − 180 ) = 840 =\left(660\right)-\left(-180\right)=840 = ( 660 ) − ( − 180 ) = 840 ⇒ y = ∣ 0 5 0 3 8 4 33 0 − 12 ∣ 168 = 840 168 = 5 \Rightarrow y=\dfrac{\begin{vmatrix}0 & 5 & 0\\
3 & 8 & 4\\
33 & 0 & -12
\end{vmatrix}}{168}=\dfrac{840}{168}=5 ⇒ y = 168 0 3 33 5 8 0 0 4 − 12 = 168 840 = 5
∣ A z ∣ = ∣ 0 1 5 3 0 8 33 − 9 0 ∣ = \left|A_{z}\right|=\begin{vmatrix}0 & 1 & 5\\
3 & 0 & 8\\
33 & -9 & 0
\end{vmatrix}= ∣ A z ∣ = 0 3 33 1 0 − 9 5 8 0 = ∣ 0 1 5 3 0 8 33 − 9 0 ∣ 0 1 5 3 0 8 \begin{array}{c}
\begin{vmatrix}0 & 1 & 5\\
3 & 0 & 8\\
33 & -9 & 0
\end{vmatrix}\\
\textcolor{cyan}{\begin{array}{ccc}
0 & 1 & 5\\
3 & 0 & 8
\end{array}}
\end{array} 0 3 33 1 0 − 9 5 8 0 0 3 1 0 5 8
= [ 0 ⋅ 0 ⋅ 0 + 3 ( − 9 ) 5 + 33 ⋅ 1 ⋅ 8 ] − [ 5 ⋅ 0 ⋅ 33 + 8 ( − 9 ) 0 + 0 ⋅ 1 ⋅ 3 ] =\left[0\cdot0\cdot0+3\left(-9\right)5+33\cdot1\cdot8\right]-\left[5\cdot0\cdot33+8\left(-9\right)0+0\cdot1\cdot3\right] = [ 0 ⋅ 0 ⋅ 0 + 3 ( − 9 ) 5 + 33 ⋅ 1 ⋅ 8 ] − [ 5 ⋅ 0 ⋅ 33 + 8 ( − 9 ) 0 + 0 ⋅ 1 ⋅ 3 ] = ( 129 ) − ( 0 ) = 129 =\left(129\right)-\left(0\right)=129 = ( 129 ) − ( 0 ) = 129 ⇒ z = ∣ 0 1 5 3 0 8 33 − 9 0 ∣ 168 = 129 168 = 43 56 \Rightarrow z=\dfrac{\begin{vmatrix}0 & 1 & 5\\
3 & 0 & 8\\
33 & -9 & 0
\end{vmatrix}}{168}=\dfrac{129}{168}=\frac{43}{56} ⇒ z = 168 0 3 33 1 0 − 9 5 8 0 = 168 129 = 56 43
En cualquier caso:
P P P { x = 23 14 y = 5 z = 43 56 \left\{ \begin{aligned}x & = & \frac{23}{14}\\
y & = & 5\\
z & = & \frac{43}{56}
\end{aligned}
\right. ⎩ ⎨ ⎧ x y z = = = 14 23 5 56 43
Finalmente, a partir del punto
P ( 23 14 , 5 , 43 56 ) P\left(\frac{23}{14},\ 5,\ \frac{43}{56}\right) P ( 14 23 , 5 , 56 43 ) u ⃗ r ( − 9 , − 17 , − 12 ) \vec{u}_{r}\left(-9,\ -17,\ -12\right) u r ( − 9 , − 17 , − 12 ) r r r
r ≡ { x = 23 14 − 9 t y = 5 − 17 t z = 43 56 − 12 t , t ∈ R r\equiv\left\{ \begin{array}{cc}
x= & \frac{23}{14}-9t\\
y= & 5-17t\\
z= & \frac{43}{56}-12t
\end{array}\right.,\,\,t\in\mathbb{R} r ≡ ⎩ ⎨ ⎧ x = y = z = 14 23 − 9 t 5 − 17 t 56 43 − 12 t , t ∈ R
Enlaces al fichero fuente y al pdf final de una posible compilación.